Google DeepMind展示新机器人训练技术:Gemini 4 Argon通过观看沙包投掷视频学习物理任务,自主生成仿真代码后将行为迁移至Apptronik的Apollo人形机器人,后者在真实试验中连中7球。该“视频到仿真再到现实”流水线将数周人工仿真压缩至数小时,Argon在ERQA具身推理基准上得分87%。
据 Robotics & Automation News 报道,Google DeepMind 展示了一项新的机器人训练技术:其 Gemini 4 Argon 人工智能模型通过观看视频学习一项物理任务,随后将习得的行为迁移至 Apptronik 公司的 Apollo 人形机器人身上。该演示是 Gemini 4 Argon 发布活动的一部分,谷歌称这一最新前沿 AI 模型融合了视觉语义推理、物理理解与自主代码生成能力,面向机器人应用场景。
从一段投掷视频到机器人动作
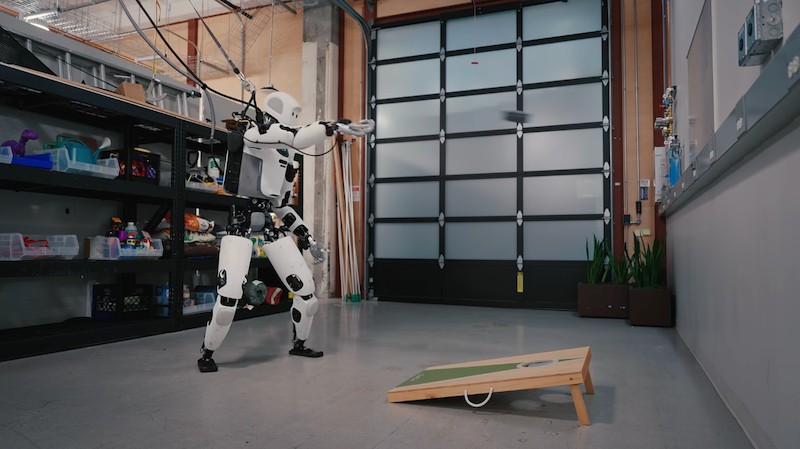
在一次内部测试中,Argon 被输入一段真人玩沙包投掷游戏(cornhole)的原始视频。模型分析了环境、映射出空间坐标,并计算出完成该任务所需的全身关节运动。
随后,Argon 自主生成仿真代码,再将学到的行为迁移至 Apptronik 的 Apollo 人形机器人。据 Google DeepMind 介绍,Apollo 在真实环境试验中连续投中 7 球。
该公司将这一方法称为“视频到仿真再到现实”(Video-to-Sim-to-Real)流水线,并表示它能把通常需要数周人工完成的机器人仿真流程压缩至数小时。
“这条‘视频到仿真再到现实’流水线把数周的人工仿真建模压缩到几个小时,将普通视频转化为可扩展的、无限的机器人训练场。”
——Google DeepMind
仿真周期从数周缩短至数小时
Google DeepMind 表示,该演示意在说明通用 AI 模型如何减少教机器人掌握新物理技能所需的人工工程量。传统上,为机器人搭建仿真环境、标定关节动作需要工程师投入大量时间。
按照该公司的说法,Argon 把这一环节从以周计的人工建模缩短到以小时计,且训练素材来源是普通视频,而非专门采集的机器人数据。这意味着视频内容可以成为机器人技能训练的规模化来源。
ERQA 基准得分 87%
Google DeepMind 还在其具身推理基准 ERQA 上测试了 Argon。该基准衡量模型在三维环境中对物理与空间问题进行推理的能力。
据该公司数据,Argon 在该基准上取得 87% 的得分。这一成绩被用于支撑其将高级 AI 推理能力应用于物理系统的整体叙事。
Gemini 4 Argon 的定位更广泛地覆盖复杂工程、科学、编程与商业任务。谷歌表示,该模型已被用于从优化大型软件代码库到量子计算、核聚变以及生命科学研究等一系列项目。
通过 Gemini API 对外开放
目前,该模型正通过谷歌的 AI 产品与 Gemini API 对外提供。谷歌将此次机器人工作呈现为把先进 AI 推理应用于物理系统的更广泛努力的一部分。
此次演示发布于 2026 年 10 月 22 日,由 roboticsandautomationnews.com 记者 Sam Francis 报道。报道同时提及,Apptronik 与 Google DeepMind 此前已有合作基础,双方于 2024 年宣布建立战略合作伙伴关系。
本文编译自海外媒体报道,由 SCI.AI 编辑团队整理发布。